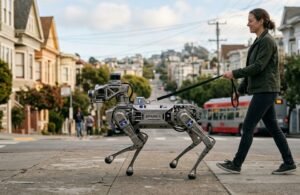
Una startup de San Francisco recurrió a operadores para llevar robots por la ciudad. Detrás de la oferta hay un reto menos vistoso que las demostraciones tecnológicas: aprender a desenvolverse en el mundo real.
Un paseo que también es una prueba de ingeniería
Pasear un perro suele implicar detenerse ante un árbol o recoger una pelota. Con un perro robótico, la jornada puede terminar cargando una máquina que se ha sobrecalentado.
Según la información publicada por Xataka a partir de un reportaje de The New York Times, la startup Dimensional ofreció 20 dólares por hora para operar cuadrúpedos en San Francisco durante turnos de cuatro a seis horas. No exigía experiencia y el anuncio fue retirado posteriormente.
Los operadores podían dirigirlos mediante un mando o una aplicación. Las grabaciones de sus recorridos servían como referencia para comparar la conducción humana con el comportamiento de agentes de inteligencia artificial.
La clave está en observar cómo interviene una persona
La lectura más interesante del experimento es que desplazarse implica tomar decisiones continuamente. Imaginemos un recorrido con una acera estrecha, una bicicleta aparcada y un peatón que se detiene de repente.
Un operador podría reducir la velocidad, esperar o cambiar de trayectoria. Para evaluar la autonomía, no bastaría con comprobar si el robot llega al destino: también importaría cómo resuelve cada encuentro.
Es parecido a aprender a conducir. Memorizar las señales resulta útil, pero compartir la calle exige interpretar situaciones que cambian mientras nos movemos.
Abrimos el capó: comprender una orden no demuestra que pueda ejecutarse
La instrucción “lleva esta caja hasta la entrada” parece sencilla porque una persona completa mentalmente muchos detalles. ¿Qué entrada? ¿Por dónde se puede pasar? ¿Qué ocurre si alguien bloquea el camino?
Para valorar un sistema robótico habría que separar esas preguntas y comprobar su respuesta en condiciones concretas. Una demostración satisfactoria en un pasillo vacío no prueba por sí sola que el mismo sistema pueda trabajar en una acera concurrida.
También conviene distinguir dos capacidades: mantener el equilibrio y decidir qué hacer. Que una máquina camine con soltura no demuestra que sepa elegir una ruta adecuada o reconocer cuándo debe detenerse.
El humano no es un acompañante decorativo
Presentar estos paseos como robots autónomos que solo necesitan una correa puede dar una impresión equivocada. Si una persona maneja el dispositivo, sus decisiones forman parte del resultado observado.
Por eso, al ver una demostración, merece la pena preguntar cuánto controla la máquina y cuánto controla el operador. La diferencia permite entender qué se ha conseguido realmente y qué sigue pendiente.
En un ejemplo hipotético, completar diez recorridos con ayuda constante no demostraría lo mismo que completarlos sin intervención. Registrar cuándo y por qué alguien tiene que actuar sería tan relevante como contar los trayectos terminados.
Privacidad: preguntas necesarias, sin inventar respuestas
Las pruebas con cámaras en espacios compartidos plantean una cuestión razonable: qué sucede con las personas que aparecen incidentalmente en las imágenes.
Sin embargo, la información consultada no permite afirmar que Dimensional identifique rostros, almacene matrículas de forma sistemática o venda datos de transeúntes. Tampoco acredita un volumen concreto de información recogida por hora.
Para evaluar el impacto de estas pruebas sería útil conocer:
- Qué se registra: imágenes, señales del robot y acciones del operador.
- Qué se conserva: durante cuánto tiempo y con qué finalidad.
- Cómo se protege: quién puede acceder a las grabaciones.
- Cómo se informa: qué explicaciones reciben las personas que coinciden con las máquinas.
Son preguntas de transparencia, no pruebas de que exista una operación encubierta de vigilancia.
La calle no concede certificados de infalibilidad
Otro salto que conviene evitar es suponer que superar un obstáculo en San Francisco garantiza resolverlo en cualquier lugar. Para sostener una conclusión así harían falta evaluaciones en otros entornos y condiciones.
Del mismo modo, acumular horas de recorrido no demuestra por sí solo seguridad. Importaría conocer los incidentes, las intervenciones humanas y los límites dentro de los cuales se ha probado el sistema.
Una prueba útil debe ayudar a descubrir fallos, no solo producir vídeos en los que todo sale bien.
La autonomía también se construye con trabajo humano
El caso invita a mirar más allá de la apariencia del robot. Detrás de una máquina que parece desenvolverse sola puede haber operadores, pruebas y correcciones que no se ven en una demostración breve.
La cuestión decisiva no es si resulta curioso pagar por pasear un cuadrúpedo metálico. Es cuánta ayuda necesita todavía para compartir espacio con nosotros y cómo se comprueba que puede hacerlo con seguridad.
Fuentes y referencias
Sombra Radio · Apoyo de lectores
Ayuda a mantener viva Sombra Radio
Tu aportación voluntaria nos ayuda a seguir publicando sobre IA. Puedes apoyarnos desde 1 € al mes.